
对于在室外环境工作的移动机器人通常使用惯导/卫星组合导航方式。惯性导航系统具有完全自主、抗干扰强、隐蔽能力好和输出参数全面等优点,但其误差会不断随时间累积发散;卫星导航系统具有精度高、定位范围广和误差不随时间累积等优点,但有自主性差、易受外界遮挡和干扰以及接收机数据更新频率低等缺点。因此工程上常常将两者互补结合使用,组成卫星/惯性组合导航系统。
本文以低功耗 MSP430F149 为核心,设计了能够同时实现卫星导航(GNSS)接收机、惯性测量单元(IMU)、气压高度等导航信息的高速采集与高速合路传输,并进行初步导航定位信息融合的导航系统,既可为室外移动机器人提供直接的导航服务,也可作为高精度组合导航系统的原始测量信息高速采集系统。系统设计的关键是利用单片机有限的接口资源实现了多传感器信息并行采集,设计了有效的数据同步方法,解决了气压传感器数据手册疏漏导致的无法接入问题,给出了机器人组合定位的基本方法。系统充分利用了 MSP430F149 单片机的能力,具有结构简单、低功耗、对传感器具有普适性等优点。
本系统由电源、气压计接口、IMU 接口、GNSS 接收机接口、SPI 转 UART 模块及 MSP430F149 构成,系统组成如图 1 所示。组合导航系统的功能实现分为 IMU 数据接收与解析、GNSS 数据接收与解析、气压计数据接收与解析、组合导航解算以及数据输出五个部分:IMU 数据接收与解析功能用来获取导航解算中需要的加速度和角速度信息;GNSS 数据接收与解析功能用来获取导航解算中需要的位置和速度信息(松耦合组合)或者 GNSS 伪距和伪距率(紧耦合组合);气压计数据接收与解析功能用来获取高度信息;组合导航解算功能为系统核心,用来进行组合导航解算;数据的输出包括原始数据包的整合输出和解算结果的输出。
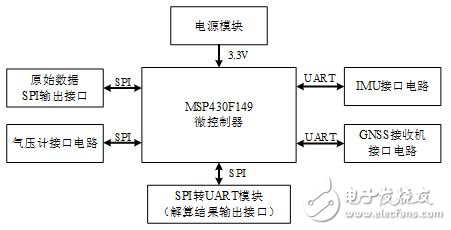
图 1 系统组成结构
本文所使用的惯性器件和 GNSS 接收机都是 RS-232 电平的 UART 接口,具有通用性,用户可根据成本考虑不同精度的设备。气压计选用美国 MEAS 公司生产的 MS5803-02BA,已经固化在电路中。
一、微控制器接口
整个组合导航定位系统需要三个 UART 接口和两个 SPI 接口:其中两个 UART 接口由 430 单片机自带的 UART 资源提供,另外一个 UART 接口通过 MAX3111E 芯片由 GPIO 模拟 SPI 转换得到,两个 SPI 接口由 GPIO 模拟得到;另外需要一个外部中断引脚捕获秒脉冲信号(PPS)、一个外部中断引脚捕获 MAX3111E 中断信号。MSP430F149 管脚资源分配如表 1 所示。
电源电路
本系统供电需求为 3.3 V 供电,因此采用 AMS1117 稳压芯片:接入 5 V 电源即可输出 3.3 V 稳定电压,可提供 1 A 电流,满足系统供电需求,电路设计如图 2 所示。
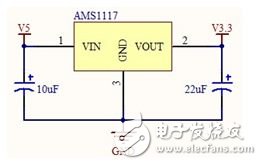
图 2 电源电路
IMU 器件及 GNSS 接收机接口电路
IMU 器件及 GNSS 接收机都采用 UART 接口方式接入、采用 RS-232 协议,因此可使用 430 单片机上自带的两个 UART 接口,但是需要进行 TTL 电平与 RS-232 电平转换,这里采用常见的 MAX3232 芯片,电路设计如图 3 所示。
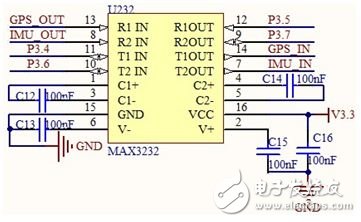
图 3 IMU 及 GNSS 接口电路
二、气压计 MS5803-02BA 接口电路
MS5803-02BA 是由 MEAS 公司生产的数字压力传感器,分辨率达 10 cm;芯片内部包含一个高线性的压力传感器和一个内部工厂标定系数的超低功耗 24 位 ΔΣ 型 ADC。该款芯片有 SPI 和 I²C 两种接口方式,通过芯片的 PS 引脚配置以选择不同的接口方式(PS 置低时采用 SPI 工作模式,PS 置高时采用 I²C 工作模式);本文所阐述的定位系统将气压计配置为 SPI 工作模式。MS5803-02BA 与微控制器间的接口电路如图 4 所示。
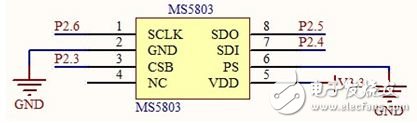
图 4 MS5803-02BA 接口电路
MS5803-02BA 的控制命令包括复位命令、温度 ADC 命令、气压 ADC 命令、ADC 读取命令、PROM 读取命令,控制命令如表 2 所示。控制命令通过 SDI 口移位输入,响应结果从 SDO 移位输出;输入的电平判定在时钟信号的上升沿,输出的电平判定在时钟信号的下降沿。输出的气压值可以进行温度补偿,需要利用芯片内部 PROM 中的系数来补偿:ADC 读取命令输入之后输出 24 位 ADC 结果,PROM 读取命令输入之后输出 16 位补偿系数。
本文基于 MSP430F149 单片机设计的室外移动机器人组合导航定位系统,通过接口的扩展使得该款定位系统能够接入 IMU、GNSS 接收机、气压计三路信息,完成初步导航定位服务功能,同时可作为多路数据采集设备,将多路数据整合到一路高速输出接口,用于进一步的高精度导航解算。该系统根据使用者的需求不同,可接入不同成本和精度的设备,只要满足 RS-232 协议即可;整个系统充分利用该款单片机的资源,结构简单、功耗低、适用范围广。