
本文设计基于 COMX 和 STM32 的机器人伺服控制器解决方案:首先介绍 COMX 模块的功能及结构,然后设计基于 FSMC 的接口电路来控制 COMX。系统采用实时工业以太网 EtherCAT 协议作为机器人伺服系统的底层协议,同时构建伺服从站控制器。实时以太网技术简化了一般总线在互操作性和实时性等方面的问题,能满足控制网络传输的实时性要求;EtherCAT 工业以太网技术以其网络实时性高、速度快、拓扑结构灵活等优点得到广泛关注。本控制器采用德国赫优讯公司开发的嵌入式实时以太网模块 COMX 来完成 EtherCAT 通信功能,采用 STM32 为主控制器,由 STM32 控制电机和 COMX 的工作流程。
硬件电路模块
本伺服控制器主要用于机器人伺服节点通讯、关节电机的控制、I/O 控制以及传感信息的采集,主要硬件由 COMX 和 STM32 组成:其中 COMX 负责 EtherCAT 通信,STM32 采用 FSMC 机制读写 COMX;STM32 是从站的伺服控制器主控芯片,主要进行电机控制和 A/D、D/A 模块的控制,以及管理 COMX 模块的运行流程。其中,伺服通信功能基于 EtherCAT 协议组网,以达到各模块互联和数据交换的目的,便于伺服节点的扩展和硬件结构的设计;电机控制采用 RS485 接口控制 SR518 数字舵机;I/O 口用于基本的输入输出功能;A/D 通道可以连接传感设备用于机器人的感知,D/A 通道用于对语音、电流等模拟量的输出;RS232 是开发过程中的调试接口。
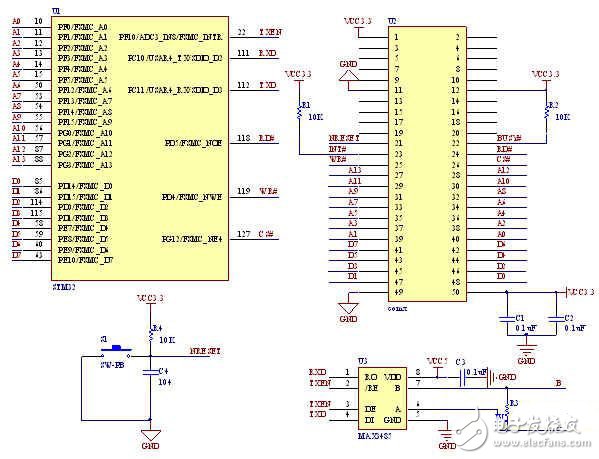
图 3 硬件电路图
STM32 采用 FSMC 机制控制 COMX,将 COMX 映射到 STM32 的内存空间中,对 COMX 的读写方式和读写 SRAM 相同。FSMC 是集成在 STM32F 系列芯片上的外部存储器控制接口,能控制两种存储器:NOR Flash/SRAM 控制器与 NAND Flash/PC 卡控制器。嵌入式模块 COMX 通过一个 50 针插槽连接主控芯片,插槽包含了与主机通信必备的控制线总线、16 位数据总线和 14 位地址总线等。COMX 与 STM32 的硬件电路图如图 3 所示:由电路图可知,COMX 内存映射到 FSMC 的第一个存储块的第四个分区中,起始地址为 0x6C000000,并且采用 8 位数据宽度读写 DPM 存储区。