电路图

电感线圈与电容并联电路的谐振特性

理想电流谐振现象实际上是得不到的,因为电感线圈总是存在电阻,于是电路就变成了混联电路,谐振现象也就较为复杂。图 1 电感线圈与电容的并联电路一、谐振条件与谐振频率当电路发生并联谐振时,电路两端电压 与总电流 同相位,此时 Beq = 0。谐振条件:谐振频率:上式表明,此电路发生并联谐振是有条件的,参数不合适可能不会发生谐振。在电路参数一定时,改变电源频率是否能达到谐振,要由下列条件决定:当电路发生谐振时,电路相当于一个电导(或电阻):电容可以调节时,情况有所不同:由 可以看出,不论 R、L、ω …

步进电机接线方法与 8 线步进电机引线识别

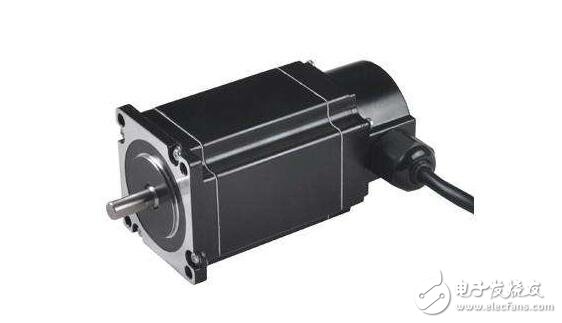
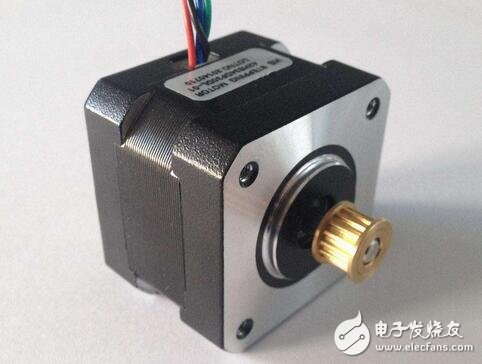
步进电机是将电脉冲信号转变为角位移或线位移的开环控制电机,是现代数字程序控制系统中的主要执行元件,应用极为广泛。在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(称为“步距角”),其旋转是以固定的角度一步一步运行的。可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。图 1 步进电机一、工作原…

Spartan-3 系列 FPGA 主串配置电路设计

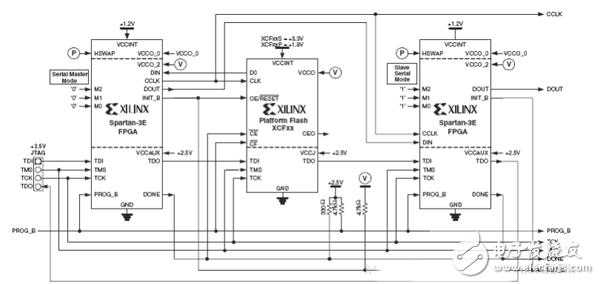
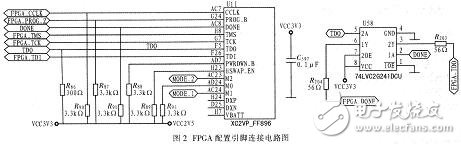
本文讨论 Xilinx 公司 Spartan-3 系列 FPGA 的配置电路。这里给出市面上最常见的 Spartan-3 器件 XC3S400 的配置电路,所有 Spartan-3 系列 FPGA 配置电路的连接方式都是一样的。XC3S400 是 40 万门 FPGA,它的配置比特流(Configuration Bitstream)虽然只有 1.699136 Mbit,但还是需要 2 Mbit 的配置芯片 XCF02S,不能想当然地认为“我的设计简单、最多用到 1 Mbit,选 XCF01S(1…

线圈与导线电感量的计算方法及注意事项

在开关电源电路设计或电路试验过程中,经常要对线圈或导线的电感以及线圈的匝数进行计算,以便对电路参数进行调整和改进。下面列出多种线圈电感量的计算方法以供参考,其推导过程这里不作详细介绍。在进行电路计算的时候,一般都采用 SI 国际单位制,即导磁率采用相对导磁率与真空导磁率的乘积,即 μ = μrμ0,其中相对导磁率 μr 是一个没有单位的系数,μ0 真空导磁率的单位为 H/m。需要说明的是,下面各式中给出的直导线、同轴电缆和双线传输线电感,都是指导线外部磁场形成的电感(外电感)在忽略导体内部磁场贡…

基于 SoPC 的 MIL-STD-1553B 航空总线接口电路设计

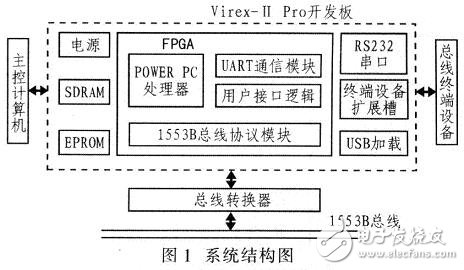
数据总线是飞机航电系统中首先运用的数字电子设备之一,其典型代表是飞机内部时分制指令/响应式多路传输数据总线 MIL-STD-1553B。它利用一条屏蔽的双绞线进行带有时钟信息的数据传输,作为一种高可靠性总线,1553B 已成为我国航空航天领域广泛采用的军用总线标准。由于 1553B 总线协议控制器基本依赖于进口的专用器件,价格昂贵且受到限制,并且这些器件需要外围的硬件电路配合工作,如果完成整个总线接口板的设计还需要单独的 MCU,集成度不高,这样就在某种程度上限制了设计能力。随着嵌入式技术的发展…
步进电机驱动电路解析:功率驱动接口类型与性能比较

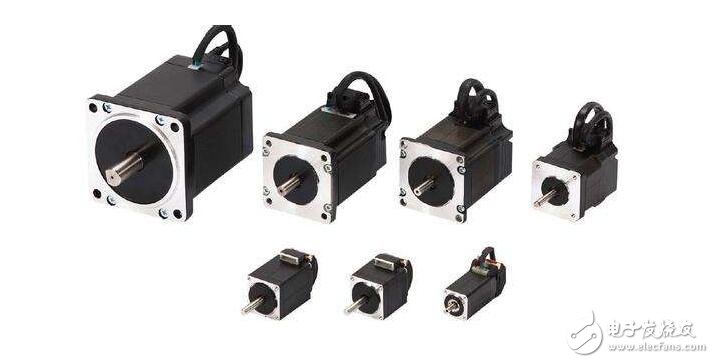
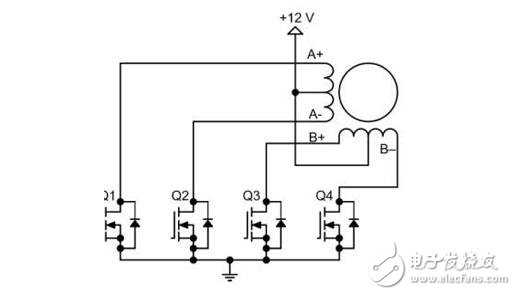
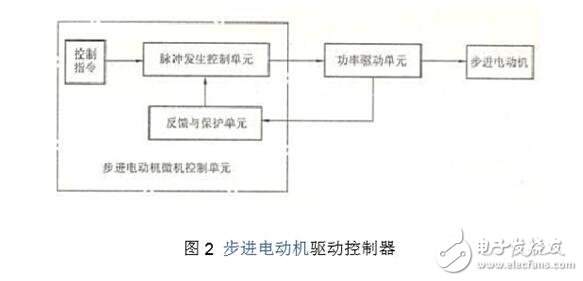
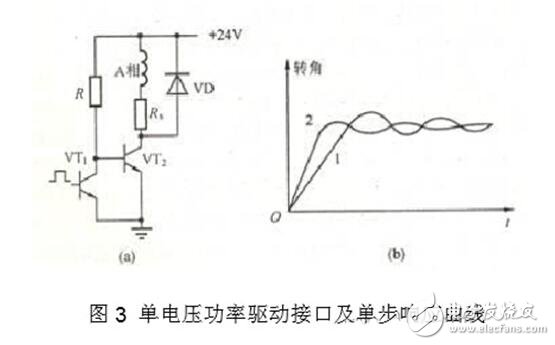
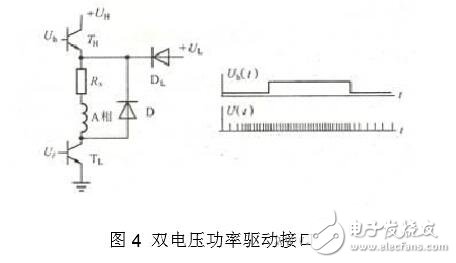
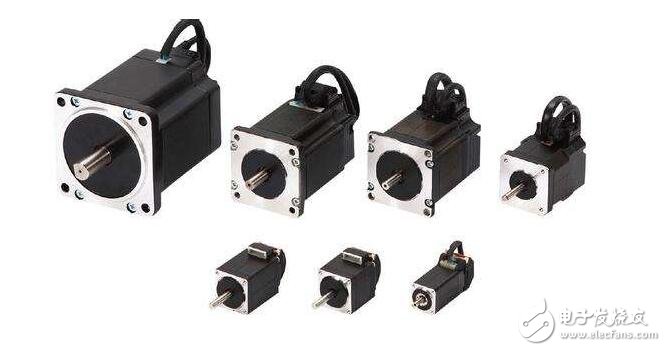
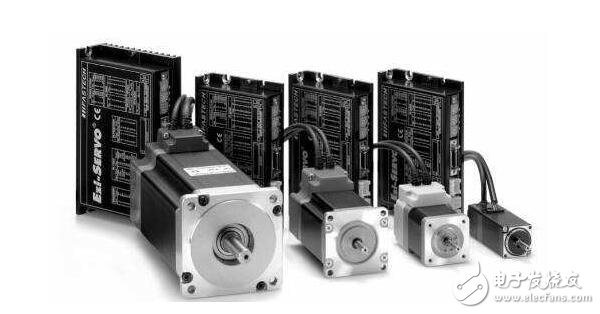
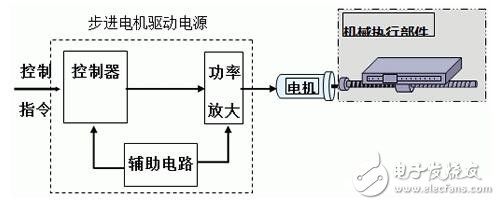
步进电机是将电脉冲信号转变为角位移或线位移的开环控制电机,是现代数字程序控制系统中的主要执行元件,应用极为广泛。在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(称为“步距角”),其旋转是以固定的角度一步一步运行的。可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。图 1 步进电机一、步进电…

步进电机的类型、技术参数与控制方式

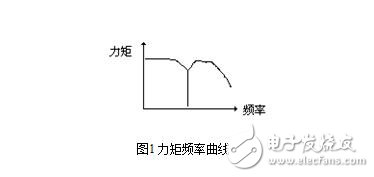
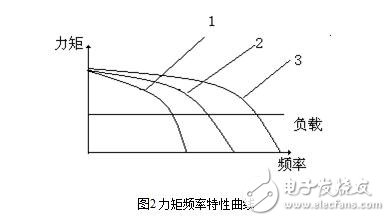
步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角。这一线性关系的存在,加上步进电机只有周期性误差而无累积误差等特点,使得在速度、位置等控制领域用步进电机来控制变得非常简单。步进电机是一种感应电机,其工作原理是利用电子电路将直流电变成分时供电的多相时序控制电流;用这种电流为步进电机供电,步进电机才能正常工作,驱动器就是为步进电机分时供电的多相时序控制器…

FPGA 的四种配置模式与配置电路设计

FPGA 共有四种配置模式:从串模式(Slave Serial)、主串模式(Master Serial)、从并模式(Slave Parallel/SelectMap)以及边界扫描模式(Boundary-Scan)。具体的配置模式由模式选择引脚 M2、M1、M0 决定,不同的配置模式对应不同的 M2、M1、M0 电平组合、配置时钟的方向以及相应的数据位宽。一、主串模式主串模式是最常用的 FPGA 配置模式。在主串模式下,由 FPGA 的 CCLK 管脚给 PROM 提供工作时钟,相应的 PROM …

基于 LPC812 与 SLRC610 的 Cortex-M0 RFID 读卡器电路设计

主控芯片采用 NXP 的 LPC812:LPC800 系列是基于 ARM Cortex-M0+ 的低成本 32 位 MCU 系列产品,工作时 CPU 频率最高可达 30 MHz,支持最高 16 KB 的闪存和 4 KB 的 SRAM。射频芯片采用 SLRC610。SLRC610 是 NXP 公司新一代多协议无线近场芯片中的一员,是用于 13.56 MHz 非接触式通信的高度集成收发器芯片,支持并遵守 ISO/IEC 15693、EPC UID 和 ISO/IEC 18000-3 mode 3/E…

电机的种类划分与直流、交流、步进、伺服电机对比

一、电机的定义电机(英文 Electric machinery,俗称“马达”)是指依据电磁感应定律实现电能转换或传递的一种电磁装置,在电路中用字母 M(旧标准用 D)表示。电动机的主要作用是产生驱动转矩,作为用电器或各种机械的动力源;发电机在电路中用字母 G 表示,其主要作用是利用机械能转化为电能。图 1 电机二、电机的划分1. 按工作电源种类划分:可分为直流电机和交流电机。(1)直流电动机按结构及工作原理可划分为无刷直流电动机和有刷直流电动机;有刷直流电动机可划分为永磁直流电动机和电磁直流电动…

1 … 12 13 14 … 62