
步进电机是将电脉冲信号转变为角位移或线位移的开环控制电机,是现代数字程序控制系统中的主要执行元件,应用极为广泛。在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响:当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(称为“步距角”),其旋转是以固定的角度一步一步运行的。可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
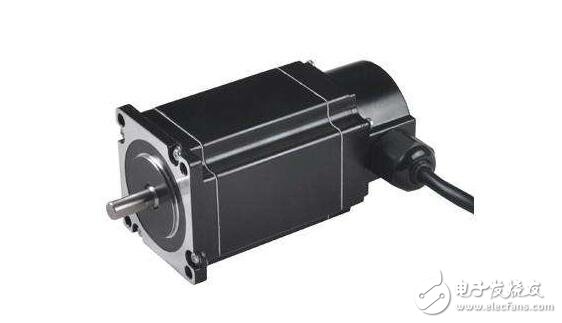
图 1 步进电机
一、步进电机基本原理
1. 工作原理
通常电机的转子为永磁体,当电流流过定子绕组时,定子绕组产生一矢量磁场。该磁场会带动转子旋转一角度,使得转子的一对磁场方向与定子的磁场方向一致;当定子的矢量磁场旋转一个角度时,转子也随着该磁场转一个角度。每输入一个电脉冲,电动机转动一个角度前进一步,它输出的角位移与输入的脉冲数成正比、转速与脉冲频率成正比。改变绕组通电的顺序,电机就会反转,所以可用控制脉冲数量、频率及电动机各相绕组的通电顺序来控制步进电机的转动。
2. 发热原理
通常见到的各类电机内部都有铁芯和绕组线圈。绕组有电阻,通电会产生损耗,损耗大小与电阻和电流的平方成正比,这就是常说的铜损;如果电流不是标准的直流或正弦波,还会产生谐波损耗。铁心有磁滞涡流效应,在交变磁场中也会产生损耗,其大小与材料、电流、频率、电压有关,这叫铁损。铜损和铁损都会以发热的形式表现出来,从而影响电机的效率。步进电机一般追求定位精度和力矩输出,效率比较低,电流一般比较大,且谐波成分高,电流交变的频率也随转速而变化,因而步进电机普遍存在发热情况,且情况比一般交流电机严重。
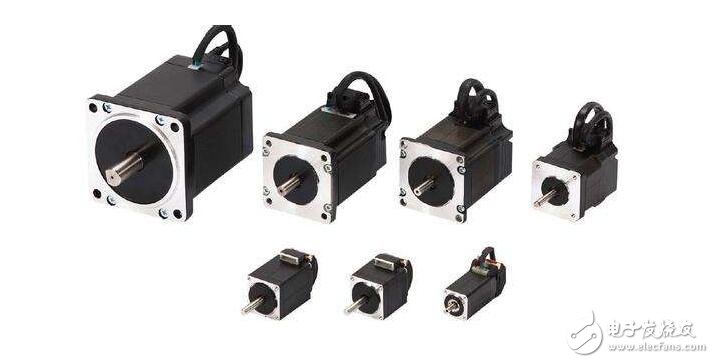
图 2 步进电机的发热
二、步进电机驱动电路
双极性步进电机的驱动电路如图 3 所示,它会使用八颗晶体管来驱动两组相位。双极性驱动电路可以同时驱动四线式或六线式步进电机,虽然四线式电机只能使用双极性驱动电路,它却能大幅降低量产型应用的成本。双极性步进电机驱动电路的晶体管数目是单极性驱动电路的两倍,其中四颗下端晶体管通常是由微控制器直接驱动,上端晶体管则需要成本较高的上端驱动电路。双极性驱动电路的晶体管只需承受电机电压,所以它不像单极性驱动电路一样需要钳位电路。
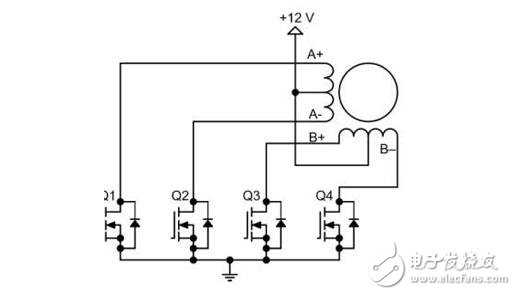
图 3 双极性步进电机驱动电路
步进电动机不能直接接到工频交流或直流电源上工作,而必须使用专用的步进电动机驱动器(如图 4 所示),它由脉冲发生控制单元、功率驱动单元、保护单元等组成。图中点划线所包围的两个单元可以用微机控制来实现。驱动单元与步进电动机直接耦合,也可理解成步进电动机微机控制器的功率接口,下面予以简单介绍。
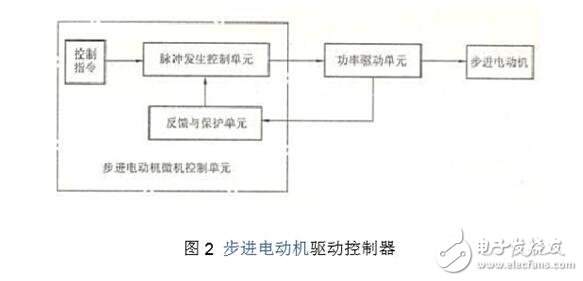
图 4 步进电动机驱动器组成
1. 单电压功率驱动接口
实用电路如图 5 所示。在电机绕组回路中串有电阻 Rs,使电机回路时间常数减小,高频时电机能产生较大的电磁转矩,还能缓解电机的低频共振现象,但它会引起附加的损耗。一般情况下,简单单电压驱动线路中 Rs 是不可缺少的,Rs 对步进电动机单步响应的改善如图 6 所示。
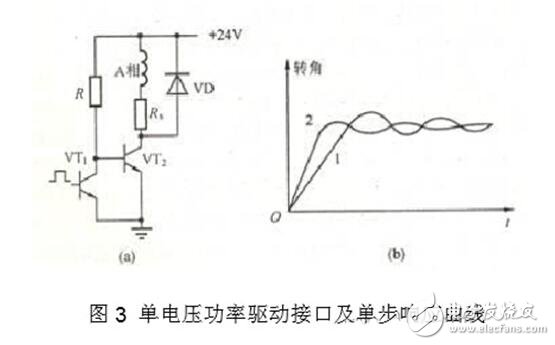
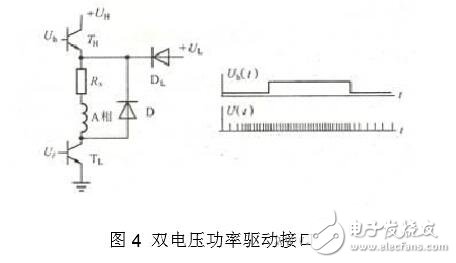
图 5、图 6 单电压功率驱动接口及其单步响应
2. 双电压功率驱动接口
双电压驱动的功率接口如图 7 所示。双电压驱动的基本思路是:在较低(低频段)用较低的电压 UL 驱动,而在高速(高频段)时用较高的电压 UH 驱动。这种功率接口需要两个控制信号:Uh 为高压有效控制信号,U 为脉冲调宽驱动控制信号。图中功率管 TH 和二极管 DL 构成电源转换电路:当 Uh 为低电平时 TH 关断、DL 正偏置,低电压 UL 对绕组供电;反之 Uh 为高电平时 TH 导通、DL 反偏,高电压 UH 对绕组供电。这种电路可使电机在高频段也有较大出力,而静止锁定时功耗减小。
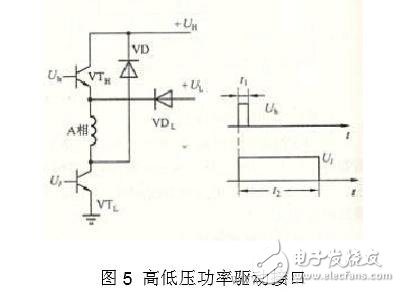
图 7 双电压功率驱动接口
3. 高低压功率驱动接口
高低压功率驱动接口如图 8 所示。高低压驱动的设计思想是:不论电机工作频率如何,均利用高电压 UH 供电来提高导通相绕组的电流前沿,而在前沿过后用低电压 UL 来维持绕组的电流。这一作用同样改善了驱动器的高频性能,而且不必再串联电阻 Rs,消除了附加损耗。高低压驱动功率接口也有两个输入控制信号 Uh 和 Ul,它们应保持同步且前沿在同一时刻跳变。图中高压管 VTH 的导通时间 t1 不能太大也不能太小:太大时电机电流过载,太小时动态性能改善不明显,一般可取 1~3 ms(当这个数值与电机的电气时间常数相当时比较合适)。
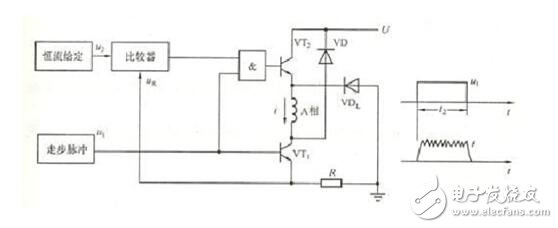
图 8 斩波恒流功率驱动接口
4. 斩波恒流功率驱动接口
恒流驱动的设计思想是:设法使导通相绕组的电流不论在锁定、低频、高频工作时均保持固定数值,使电机具有恒转矩输出特性。这是目前使用较多、效果较好的一种功率接口。图中 R 是一个用于电流采样的小阻值电阻,称为采样电阻。当电流不大时,VT1 和 VT2 同时受控于走步脉冲;当电流超过恒流给定的数值,VT2 被封锁,电源 U 被切除;由于电机绕组具有较大电感,此时靠二极管 VD 续流维持绕组电流,电机靠消耗电感中的磁场能量产生出力。此时电流将按指数曲线衰减,电流采样值将减小;当电流小于恒流给定的数值时 VT2 导通,电源再次接通。如此反复,电机绕组电流就稳定在由给定电平所决定的数值上,形成小小的锯齿波。
斩波恒流功率驱动接口也有两个输入控制信号,其中 u1 是数字脉冲、u2 是模拟信号。这种功率接口的特点是:高频响应大大提高、接近恒转矩输出特性、共振现象消除,但线路较复杂,目前已有相应的集成功率模块可供采用。
5. 升频升压功率驱动接口
为了进一步提高驱动系统的高频响应,可采用升频升压功率驱动接口。这种接口对绕组提供的电压与电机的运行频率成线性关系:它的主回路实际上是一个开关稳压电源,利用频率—电压变换器将驱动脉冲的频率转换成直流电平,并用此电平去控制开关稳压电源的输入,这就构成了具有频率反馈的功率驱动接口。
6. 集成功率驱动接口
目前已有多种用于小功率步进电动机的集成功率驱动接口电路可供选用。L298 芯片是一种 H 桥式驱动器,它设计成接受标准 TTL 逻辑电平信号,可用来驱动电感性负载:H 桥可承受 46 V 电压,相电流高达 2.5 A;逻辑电路使用 5 V 电源,功放级使用 5~46 V 电压,下桥发射极均单独引出,以便接入电流取样电阻。L298 采用 15 脚双列直插小瓦数式封装,工业品等级,其内部结构如图 9 所示。H 桥驱动的主要特点是能够对电机绕组进行正、反两个方向通电,特别适用于对二相或四相步进电动机的驱动。
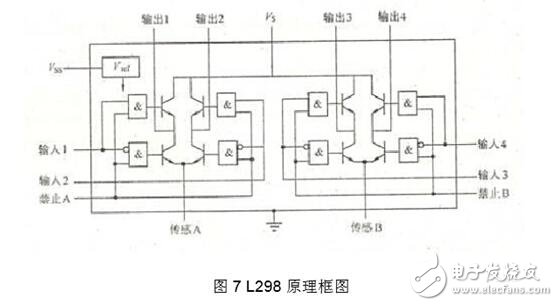
图 9 L298 内部结构
与 L298 类似的电路还有 TER 公司的 3717(单 H 桥电路)、SGS 公司的 SG3635(单桥臂电路)、IR 公司的 IR2130(三相桥电路),以及 Allegro 公司的 A2916、A3953 等小功率驱动模块。图 10 是使用 L297(环形分配器专用芯片)和 L298 构成的具有恒流斩波功能的步进电动机驱动系统。
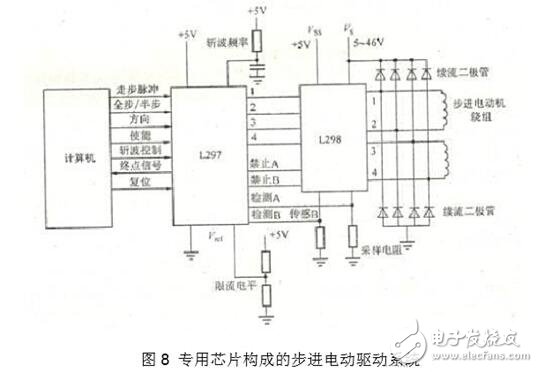
图 10 L297 与 L298 构成的恒流斩波驱动系统
三、驱动电路的性能比较及实例
1. 性能比较
各类驱动电路的基本性能可概括如下:
(1)单极性驱动电路(单电源、单极性):每相只用一只功率管,线路简单、成本低,但效率也低,启动和运行频率均不高,现常用来驱动小功率步进电机。
(2)双极性驱动电路:线路复杂、效率高,常用来驱动永磁式电机、混合式电机或大功率电机。
(3)高低压驱动电路:线路较简单,双电源、每相需要两只功率管,效率较高,启动和运行频率比单极性电路高。
(4)斩波驱动电路:双电源或高压单电源,运行特性好、效率高,但线路复杂。
(5)调频调压驱动电路:控制电路较复杂;因为电压随频率改变,所以效率、运行特性等都有了明显改善。
(6)细分驱动电路:线路复杂、运行特性好,微机的应用已使它成为很有发展前途的驱动方式之一。
2. 驱动电路实例
(1)图 11 是斩波驱动的一个应用实例,被驱动的电机是 36BY3-30 型三相步进电机,它的 A、B、C 三相分别接在图示电路的 A、B、C 端,A、B、C 三端的输入分别接电路的 D03、D02、D01。该电路有两种工作状态:步进方式和维持方式。处在步进工作方式时,流过取样电阻 R0 和相绕组上的电流为 2 A;处在维持方式时仅为 0.5 A。工作方式的转换受程序控制:程序送“1”给 D05 时为步进方式,送“0”时为维持方式。
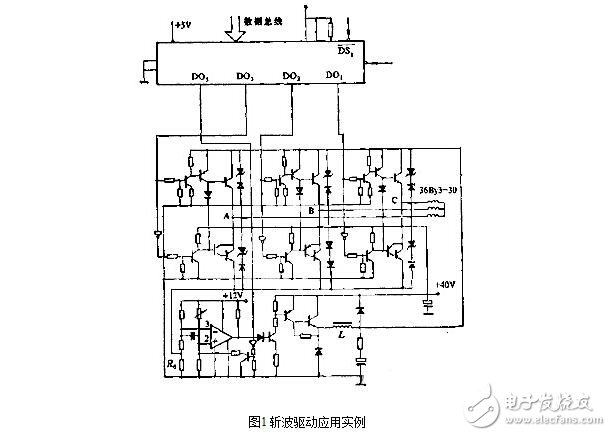
图 11 斩波驱动应用实例
实际上,是用 D05 电位的高低改变比较器比较基准端“2”的电位:D05 电位高,“2”端电位抬高,则比较器“3”端的翻转电位也随之提高,即取样电阻 R0 上的电压随之提高,流过 R0 的平均电流相应增大;反之“2”端电位降低,流过 R0 的平均电流相应减小。斩波驱动由比较器、比较器后面的放大电路以及 L、C、R 等电路形成:假设比较器的“3”端电位高于“2”端,它的输出为低电位,由三极管组成的放大电路截止,加到相绕组上的电压逐步衰减,流过 R0 的电流 iR0 也随之降低;经过一定时间后“3”端电位低于“2”端,经比较器比较后输出高电位,放大电路的输出电压升高,流过取样电阻 R0 的电流以回路时间常数所决定的规律逐步上升,R0 上的压降 iR0 也随之上升;当“3”端电位再一次高于“2”端时,比较器的输出再次变低。如此循环,形成斩波输出。驱动电路的另外 3 个输入端 D01、D02、D03 受程序控制,用来决定步进电机的正反向旋转,正转与反转按相反的相序通电。
(2)图 12 是喷墨打字机中使用的驱动电路,被驱动的是四相步进电机,步距角为 3.6°。驱动电路由四只二极管、四只晶体管、两组双线绕组、两只限流电阻和一只 36 V 稳压管组成:稳压管以图示方式与二极管串联后并联在线圈两端,这种方式与单纯并二极管或并二极管—电阻相比,能在晶体管截止之后使回路电流衰减得更迅速;除此之外,截止后加在集电极上的最高电压是电源电压加稳压管的稳定电压(图示电路中为 60 V),而与电流无关,这使得决定最大集电极电压的额定值变得很容易。图中的串联电阻主要是为了迅速建立激磁电流和改善转矩特性而设:设绕组电阻为 Rw、串联电阻为 R,则串联 R 后,电路的时间常数将从 L/Rw 减少为 L/(Rw + R)。
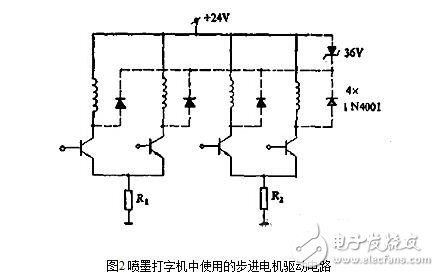
图 12 喷墨打字机中的四相步进电机驱动电路