
鱼类的游动具有高效性、机动性以及低噪性等优点。因此,仿生机器鱼的研究己成为机器人研究领域的热点。随着仿生机器鱼研究的不断深入,仿生机器鱼在水下搜救、水质检测以及海洋资源勘探等领域发挥着重要的作用。近年来,机器鱼也成为国内国际高校机器人比赛项目之一。本文就是针对在国际水中机器人大赛的大平台上的三关节机器鱼而设计的一套双关节机器鱼控制系统。本机器鱼控制系统具有体积小、成本低、微功耗等优点,可以方便地运用到类似的机器鱼产品中。
机器鱼控制系统总体结构如图 1 所示。系统主要分为指令发送端和指令执行端,两部分均以 CC1110 无线单片机作为核心控制器,负责指令的发送、接收、数据处理,进而控制机器鱼的相关执行机构工作。指令发送端的指令来自上位机,USB 串口转换电路将 USB 接口模拟成串口,实现上位机与 CC1110 的串口通信。电源模块完成电压的变换,为相关电路提供各种合适的工作电压。存储器模块存储机器鱼的相关信息。舵机驱动模块为执行机构舵机提供合适的控制信号。
USB 串口转换电路
CH341T 是一款 USB 总线转接芯片,通过简单的接线即可实现 USB 接口和串口之间的转换,此时无需改动上位机与下位机的程序,通过 USB 接口即可实现上位机与下位机的串行通信。USB 串口转换电路原理图如图 2 所示。
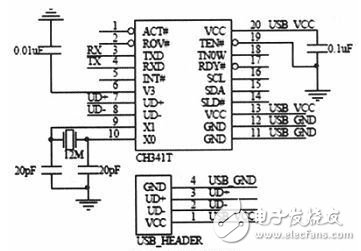
图 2 USB 串口转换电路
在本设计电路中,将 CH341T 芯片的 SDA 和 SCL 引脚悬空,此时芯片功能为 USB 转异步串口,模拟计算机串口;CH341T 芯片的 TXD 和 RXD 两个引脚分别连接到 CC1110 无线单片机的 RX(P0.2)和 TX(P0.3)两个引脚;TEN#引脚为串口发送使能端,接地使 CH341T 能发送数据。CH341T 芯片的地要和 CC1110 无线单片机的地相连。CH341T 不需外接电源,直接由上位机通过 USB 口提供+5V 电源。
DC——DC 电压变换电路
指令发送端由 USB 提供 5V 电压,指令执行端由电池提供 5V 直流电压。电池提供的 5V 直流电压可以直接为舵机驱动芯片以及舵机供电。而系统内部 CC1110 无线单片机正常工作电压范围是 2.0~3.6V,存储器芯片 24AA01 正常工作电压范围是 1.7~5.5V,这里可以将二者的工作电压选择为 3.3V。为此,专门设计了一个 DC——DC 电压变换电路,将 5V 直流电压变换为 3.3V 直流电压后再提供给 CC1110 无线单片机和 24AA01 芯片,以保证系统的正常工作。这里采用 AMS 公司生产的 AMS1117 芯片设计了电压变换电路,具体的 DC-DC 电压变换电路如图 3 所示。
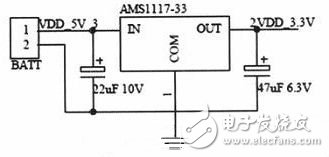
图 3 DC-DC 电压变换电路
在电压输入端接有 22μF 电解电容及电压输出端接有 47μF 电解电容,以保证输出电压的稳定。
CC1110 无线收发电路
在机器鱼控制系统中,机器鱼指令的发送、接收以及指令解析执行是系统的关键部分。而现有的无线收发系统很多都是采用单片机和 RF 收发模块组成,这样整个控制电路的体积较大,将会使机器鱼的体积变大。为了将机器鱼体积做小以及将功耗降低,这里采用 TI 公司生产的一种低成本、低功耗的 CC1110 无线单片机作为指令收发执行的核心器件。CC1110 无线收发电路如图 4 所示。
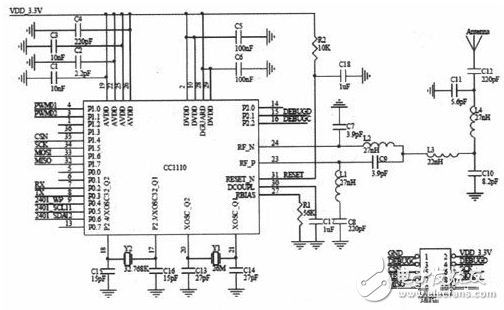
图 4 CC1110 无线收发电路
在无线收发电路中,电容 C1——C6 为电源去耦电容;电阻 R2 和电容 C18 构成上电复位电路;电容 C7、C9 以及电感 L1、L2 构成 BALUN 阻抗匹配电路,将输出阻抗转换为 50Ω标准天线阻抗;Y1、C13 以及 C14 构成 CC1110 高速时钟源;Y2、C15 以及 C16 构成 CC1110 低速时钟源:JATG 接口用于在线调试与下载程序;PWM01(P1.0)和 PWM02(P1.1)接舵机驱动电路的输入;RX(P0.2)和 TX(P0.3)接 USB 串口转换电路,用于串口通信;2401_WP(P0.4)、2401_SCL(P0.5)以及 2401_SDA(P0.6)接存储器模块,控制存储器的读写。