
变频电机是指在标准环境条件下以 100% 额定负载、在 10%~100% 额定速度范围内连续运行,温升不会超过该电机标定容许值的电机。
随着电力电子技术及新型半导体器件的迅速发展,交流调速技术得到不断的完善和提高,逐步完善的变频器以其良好的输出波形、优异的性能价格比在交流电机上得到广泛应用,例如钢厂用于轧钢的大型电动机和中、小型辊道电动机、铁路及城市轨道交通用牵引电机、电梯电机、集装箱起吊设备用起重电机、水泵和风机用电机、压缩机、家用电器用电机等都相继使用交流变频调速电机并取得了良好效果。采用交流变频调速电机比直流调速电机具有显著的优点:
(1)调速容易,而且节能;(2)交流电机结构简单、体积小、惯量小、造价低、维修容易、耐用;(3)可以扩大容量,实现高转速和高电压运行;(4)可以实现软启动和快速制动;(5)无火花、防爆、环境适应能力强。
近年来,国际上变频调速传动装置以每年 13%~16% 的增长率发展,并有逐步取代大部分直流调速传动装置的趋势。由于以恒频、恒压电源进行工作的普通异步电机应用于变频调速系统时存在着很大的局限性,国外发展了根据使用场合和使用要求而设计的专用变频交流电动机,例如有低噪声、低振动用的电机,有提高低速转矩特性的电机,有高速电机,有带测速发电机的电机以及矢量控制电机等。
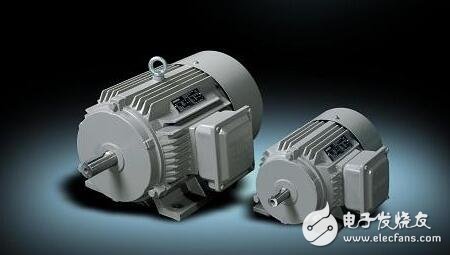
图 1 变频电机
一、变频电机控制系统的组成和控制原理
异步电动机用变频器传动时的框图如图 2 所示:整流器将交流电变为直流电,平波回路将直流电平衡,逆变器将直流电逆变为频率可调的交流电;为了电动机的调速传动所给出的操作量有电压、电流、频率。
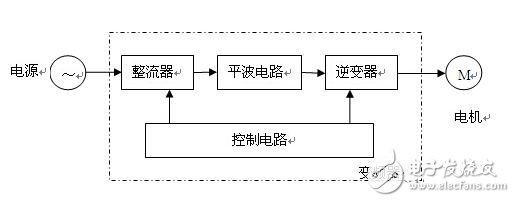
图 2 异步电动机用变频器传动的框图
主电路方式分为电压型及电流型两类,控制方式也分为电压控制及电流控制两种,这两种方式不管主电路方式是电压型还是电流型都可以适用。通用变频器等采用电压控制方式,与输出频率成比例地控制输出电压;对于需要快速响应的用途则必须控制输出电流,可采用电流控制方式。
(1)电压控制:通用变频器适用电压型的电压控制,逆变器控制输出的电压和频率;输出电压的大小可以利用半导体开关的导通率将输出电压控制成为正弦波;晶闸管变频器在整流器侧控制输出电压,在逆变器侧控制频率。
(2)电流控制:对于要求类似直流电动机快速响应性的应用场合,为了快速控制异步电动机的转矩,适用电流控制。
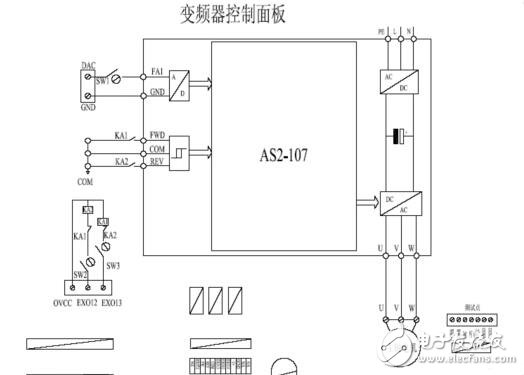
图 3 变频器控制面板结构
变频器控制面板结构如图 3 所示:面板右侧为与变频电机面板的接口,包含变频电机的驱动接口;左侧为与运动控制器的接口,包含速度控制信号与正反转控制接口等。U、V、W 信号为电机的电源线,用于驱动变频电机的运动;DAC、GND、OVCC、EX012、EX013 为控制信号,其含义为——DAC 为驱动器接受的模拟控制信号,范围一般为 −10~10 V,对应电机的最低转速和最高转速;GND 为接地信号;EX012、EX013 分别为电机的正转和反转信号。
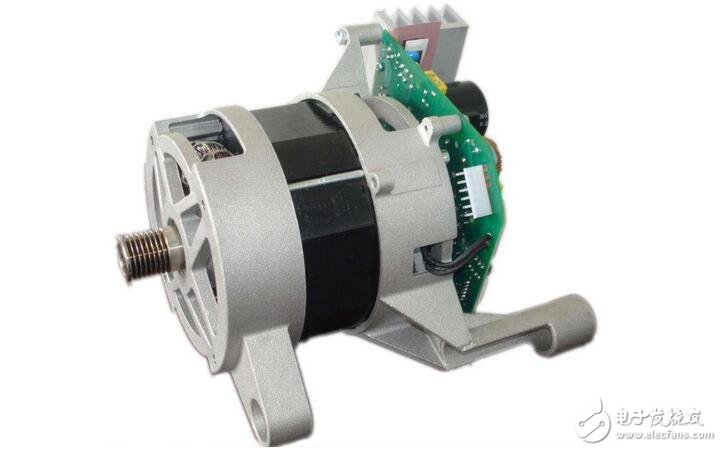
图 4 变频器信号时序
二、变频电机转动惯量测量方法
转动惯量是指刚体绕轴转动时惯性(回转物体保持其匀速圆周运动或静止的特性)的量度,是衡量电机响应能力和灵活性的指标之一,其量值取决于物体的形状、质量分布及转轴的位置,可以说是一个物体对于旋转运动的惯性;转动惯量在旋转动力学中的角色相当于线性动力学中的质量,描述角动量、角速度、力矩和角加速度等数个量之间的关系。
变频电机转动惯量测定包括悬挂转子摆动法、空载减速法、辅助摆锤法,本文根据相关电机试验标准介绍这三种转动惯量测试方法的测试内容。
1. 悬挂转子摆动法测定转动惯量
(1)单钢丝法测定转动惯量
采用单钢丝扭转摆动比较法测定电机转子的转动惯量。
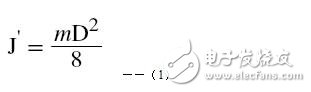
图 5 单钢丝法测量原理
选择密度均匀的金属制成假转子,假转子形状应为简单的圆柱体,以便能用式(1)较精确地计算出假转子的转动惯量;假转子的质量应能将所选用的钢丝拉直且钢丝不变形。把假转子可靠地悬挂在长度 l ≥ 0.5 m 的钢丝一端,钢丝的另一端固定在支架上,钢丝轴线应与假转子轴线同心且垂直地面。将假转子绕心轴扭转一个适当的角度,仔细测量往复摆动次数 N 及所需时间 t(s),求得摆动周期平均值 T′(T′ = t/N);被试电机转子在相同的条件下重复上述试验,按上述方法求得其摆动周期的平均值 T,按式(2)计算被试电机的转动惯量 J。
假转子的转动惯量 J′(kg·m²)由式(1)计算:
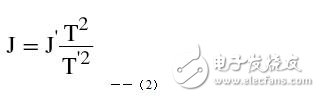
式中:m——直径 D 部分的圆柱体质量,单位为千克(kg);D——圆柱体直径,单位为米(m)。
被试电机转子的转动惯量 J(kg·m²)按式(2)计算:
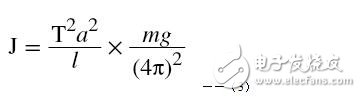
式中:T——被试电机转子的摆动周期平均值,单位为秒(s);T′——假转子的摆动周期平均值,单位为秒(s)。
(2)双钢丝法测定转动惯量
用两根平行的钢丝将被试电机转子悬挂起来,使其转轴中心线与地面垂直;扭转转子使其产生以轴线为中心的摆动,距转轴中心线的扭角应不大于 10°;仔细测取若干次摆动所需的时间,求出摆动周期的平均值 T。转动惯量 J(kg·m²)按式(3)求取:
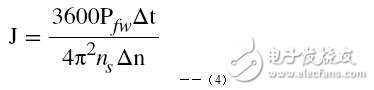
式中:l——钢丝的长度,单位为米(m);m——被试电机转子的质量,单位为千克(kg);g——重力加速度,单位为米每二次方秒(m/s²);a——两钢丝之间的距离,单位为米(m)。
2. 空载减速法测定转动惯量
此法用于测定功率为 100 kW 以上电机的转动惯量。试验时,使被试电机的转速升高并超过同步转速,然后切断电源或脱开驱动机械,在 1.1~0.9 倍同步转速范围内,测定转速变化 n(r/min)所需的时间 t(s)。转动惯量 J(kg·m²)按式(4)计算:
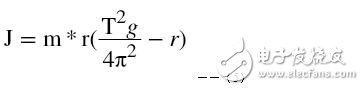
3. 辅助摆锤法测定转动惯量
此法用于测定具有滚动轴承电机的转动惯量。将一个质量已知的辅助摆锤用质量尽可能小的臂杆固定于被试电机转轴端面中心上,摆锤臂杆应与轴线成直角;当转轴上带有皮带轮或半个联轴器时,也可用它们固定摆锤。试验时,摆锤的初始位置与静止位置的偏移应不大于 15°,在开始摆动后测量 2~3 次摆动所需的时间,求出摆动周期的平均值;以摆锤通过静止位置的瞬间作为测量摆动周期的起始点。转动惯量 J(kg·m²)按式(5)计算:
式中:m——辅助摆锤的质量,单位为千克(kg);r——辅助摆锤的重心到转轴中心线的距离,单位为米(m);T——辅助摆锤摆动周期的平均值,单位为秒(s)。
对功率为 10~1000 kW 的电机,选用辅助摆锤时应使摆动周期为 3~8 s;为了校核,建议在摆锤质量略有不同的情况下重复进行测定。