
轮式遥控机器人已经应用在地震、火灾等危险的室内区域进行救援和探测,或执行反恐任务。并且近年来 MEMS(微机电系统)结构的惯性传感器随半导体技术的进步得到了迅速发展,使其低成本而高精度的期望得以实现。MEMS 惯性传感器组成的惯性导航装置结合轮式小车的里程计,能够产生导航和定位信息,减少对外部环境的依赖,实现在外部环境条件(例如光照、墙壁材质)未知情况下的导航。因此本项目采用了具有强大数字信号处理功能的 TMS320F28335 芯片和 PC 控制终端,实现惯性传感器的数据采集、时序逻辑控制、与驱动系统通信和地图显示功能,具有体积小、成本低、功耗低等优点。综上,本文选用低成本的 MEMS 器件,结合 DSP 和卡尔曼滤波算法,实现较高精度的轮式小车导航和定位。
一、系统体系架构
本文的目标是研制一个轮式小车惯性导航系统,能够通过 WiFi 实现 PC 终端和手持终端控制轮式小车行动以及小车所采集数据的传输。搭建如图 1 所示的系统,TI 公司的浮点 DSP TMS320F28335 芯片作为主数字信号处理器,采集各 MEMS 惯性传感器的信号并处理,处理结果通过 WiFi 将数据输送到 PC 终端;PC 终端负责显示定位结果和地图,并向小车驱动系统发送控制命令,同时接收驱动系统反馈的里程计信息。
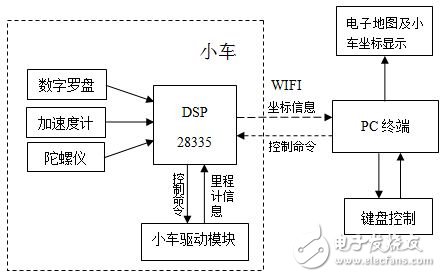
图 1 总体架构
硬件设计上主要分为核心板和驱动板:核心板包括 DSP 最小系统、JTAG 下载口设计、系统电源供给电路和 MEMS 传感器、WiFi 模块等;驱动板主要设计直流电机的驱动模块。TMS320F28335 工作时需要的电压不同——内核电压(1.9 V)与 I/O 供电电压(3.3 V),对电源比较敏感,所以电源部分利用两路输出电源器件 TPS767D318 来实现,如图 2 所示。同时根据仿真实验和实际焊接电路的测试,电源模块输出端最好使用一些容值不小于 10 μF 的保护电容,且不能使用贴片电容,否则工作不稳定。
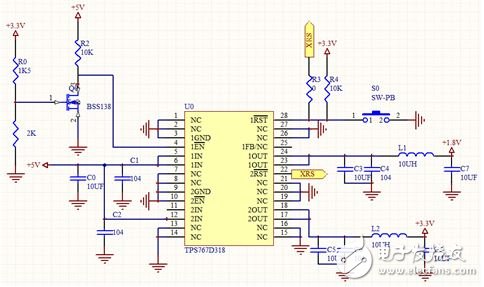
图 2 DSP 电源设计
在电源设计中,考虑到 TPS767D318 芯片可以产生复位信号,所以在核心板上并没有再另外为 DSP 设计复位电路。
二、JTAG 下载口电路设计
图 3 为 JTAG 电路,按照仿真器的通信引脚选择 14 脚的仿真接口;同时要注意 EMU0 和 EMU1 信号必须通过上拉电阻连接至电源,其中上拉电阻为 10 kΩ。
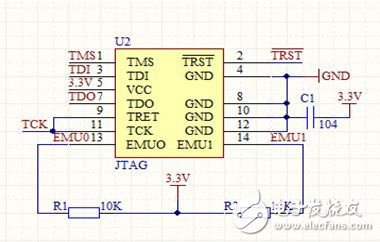
图 3 JTAG 电路设计