
机器人行走电路由驱动电路和直流电机的正反转电路两个单元构成。电路利用 555 构成的多谐振荡电路、同步计数器 74LS196、七段译码器 74LS248、双 JK 触发器等基本单元电路,通过级联组合构成机器人行走电路,可有效实现机器人的行走与后退,并通过调节阻值大小控制行走时间,行走时间由数码显示管显示;电路利用三极管的导通和截止控制机器人的行走方向。下面给出两种电路方案及其工作原理。
一、方案一
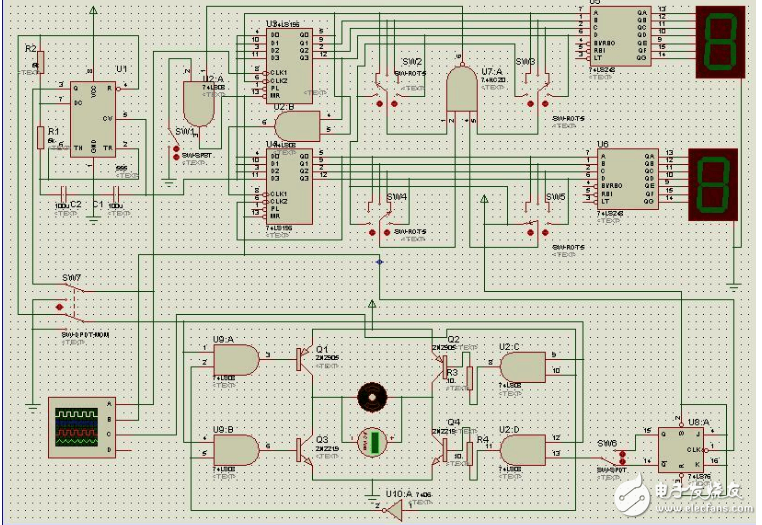
图 1 方案一电路
555 构成的多谐振荡电路产生方波信号,74LS196 构成十进制计数器,74LS248 控制七段共阴极数码管显示电路显示;计数器计数满后产生触发信号触发双 JK 触发器,双 JK 触发器在触发信号的作用下输出发生高低电平跳变,驱动直流电机两端压差发生正负跳变,直流电机正反转,实现机器人的前进和后退。电路中各个开关控制电机的转动方向和时间。
二、方案二
74LS123 构成的定时器产生矩形波信号,用 74HC161 和与非门 74HC03 构成十进制加计数器,74LS248 控制七段共阴极数码管显示电路显示;计数器计数满后产生触发信号触发双 JK 触发器,双 JK 触发器在触发信号的作用下输出发生高低电平跳变,通过直流电机驱动电路改变电机两端电压方向,进而改变电机转向。电路中的开关还可使电机制动、正反转。
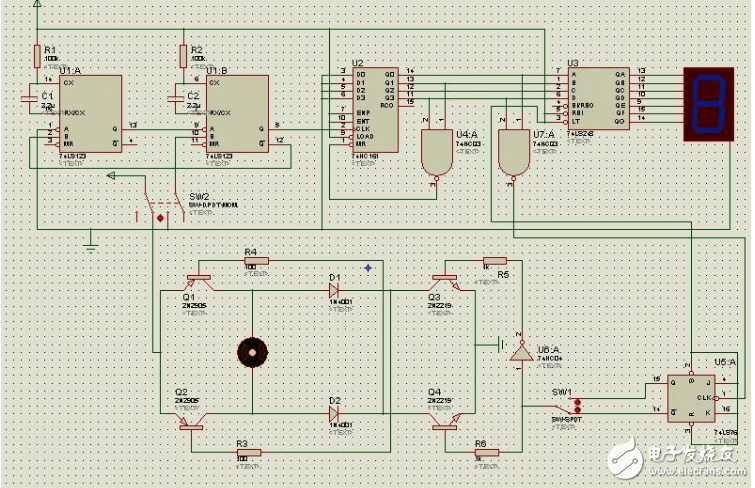
图 2 方案二电路
三、机器人行走电路的工作原理
555 构成的多谐振荡电路产生方波信号,接到 74LS196 的时钟端触发 74LS196 加计数器计数,并通过 74LS248 驱动七段共阴极数码管显示计数。加计数器计数满十,通过 74HC20 与非门产生下降沿信号驱动双 JK 触发器,使 JK 触发器构成的 T′ 触发器输出取非,从而驱动三极管构成的开关电路;通过各个三极管的导通与截止实现直流电机两端压差的正负跳变,驱动直流电动机正反转,实现小车的前进与后退。其中,通过调节四个单刀五掷开关可以改变多谐振荡电路输出方波的周期,从而调节小车前进与后退的时间。
多谐振荡电路产生的方波信号接入 74LS196 的时钟端,驱动其进行加计数。图中 74LS196 接成十进制加计数器,计数满十时通过 74HC20 与非门接入清零端进行清零;由于计数到 10 时会立刻清零、不会在数码管上显示,所以此时信号很弱,不能作为触发信号驱动 JK 触发器,JK 触发器的触发信号取自计数到 9 时由 74HC20 输出的下降沿。数码显示电路由 74LS248 驱动的七段共阴极数码管实现。
该机器人行走电路基本符合经过固定周期后自动前进和后退、自动计时、使用 5 V 电压的干电池以及机器人行走时间可调等基本要求。此外还可以做以下改进:(1)电机的能耗制动,可用一电阻与电机并联实现;(2)电机速度的调节,可用滑动变阻器与电机串联,通过改变电阻来改变电机转速,不过只能进行定性调节,由于电机转速与多个物理量相关,此方法需要慎重使用;(3)可适当优化线路排布,方便扩展。