电路图

菜鸟入门:PCB 设计中各层的意义你真的懂么

刚入门或者是刚进入电子设计岗位的童鞋,可能拿到一块板子不知道如何去构造好的 PCB,本文主要是跟大家详解 PCB 设计中各层的意义,真实了解后你才能知道如何去设计最适合你的 PCB 板子。1、信号层(Signal Layers)AlTIμm Designer 最多可提供 32 个信号层,包括顶层(Top Layer)、底层(Bottom Layer)和中间层(Mid-Layer)。各层之间可通过通孔(Via)、盲孔(Blind Via)和埋孔(Buried Via)实现互相连接。图 1 PCB …

电气工程师100条运营知识

1、发电机定子电压最高不得大于额定电压的(110%),最低电压一般不应低于额定电压的(90%),并应满足(厂用)电压的要求。2、发电机正常运行频率应保持在(50)Hz,允许变化范围为(±0.2)Hz,可以按额定容量连续运行。频率变化时,定子电流、励磁电流及各部分温度不得超过(额定值)。3、发电机定子电压允许在额定值范围(±5%)内变动,当功率因数为额定值时,其额定容量不变,即定子电压在该范围内变动时,定子电流可按比例相反变动。但当发电机电压低于额定值的(95%;)时,定子电流长期允许的数值不得超…

基于单片机的机器人系统电路设计

AT89S51 的编程方式可分为并行及串行模式。由于目前 PC 台式及及笔记本已经逐渐取消并口,因此并口编程器已经逐渐被淘汰。采用 USB 接口的 ISP 编程器比较适合实验之用。本书所附赠的电路就是以 USB ISP 串行模式来对 AT89S51 进行编程的,其电路如图所示。图为 AT89S51 USB ISP 编程器电路图:USB 编程器电路本实验板电路采用 USB 接口对 AT89S51 进程编程。除了通过 USB 接口编程外,也通过 USB 接口为电路板提供 5V 电压。所以在实验过程中…

基于 ARM 的自主式移动机器人电路设计

自主式移动机器人系统是指根据指令任务及环境信息进行自主路径规划,并且在任务执行过程中不断采集局部环境信息,做出决策,从而实现安全行驶并准确到达目标地点的智能系统。本文以 LPC2119 为控制核心,介绍了一种轮式移动机器人的设计方案。该机器人系统应用超声传感器、光敏传感器、碰撞传感器采集外部环境信息,采用 PTR2000 实现移动机器人与计算机通信,从而实现现场信息的反馈和计算机控制命令的发送。LPC2119 是 Philips 公司推出的支持实时仿真和跟踪的 arm7TDMI-S 微处理器,嵌…

JS20单结晶体管时间继电器电路设计

电路原理:电路由延时环节、鉴幅器、输出电路、电源和指示灯五部分组成。电源的稳压部分由电阻 R,和稳压管 vs 构成,为延时环节供电,输出电路中的晶闸管 VTH 和继电器。KA 则由半波整流电路直接供电。当接通电源后,经二极管 VD1 整流、电容 cl 滤波、并经 RJ 和 VS 的稳压后,通过 RP1、R4 对电容 G 进行充电。电容 G 上电压按指数规律逐渐升高,当此电压大于单结晶体管 VT 的峰点电压时,单结晶体管导通,G 经 VT 的 eb1 极和风放电,在风上输出脉冲电压,触发藩闸管 V…

基于无线通信的嵌入式机器人控制系统电路设计

轮式移动机器人是机器人研究领域的一项重要内容,它集机械、电子、检测技术与智能控制于一体,是一个典型的智能控制系统。智能机器人比赛集高科技、娱乐、竞技于一体,已成为国际上广泛开展的高技术对抗活动。无线通信接口设计系统采用迅通公司生产的 PTR2000 无线通信数据收发模块。电路接口如图 2 所示。该模块基于 NORDIC 公司生产的射频器件 nRF401 开发,其特点是:①有两个频道可供选择,工作速率高达 20 Kb/s;②接收发射合一,适合双工和单工通信,因而通信方式比较灵活;③体积小,所需外围…

基于嵌入式的机器人系统电路模块设计

机器人要实现的动作和功能较多,需要多个传感器对外界进行检测,并实时控制机器人的位置、动作和运行状态。系统中的所有任务最终都挂在实时操作系统μC/0S 一Ⅱ上运行,因此不仅要考虑微控制器的内部资源,还要看其可移植性和可扩展性。LPC2129 是 Philips 公司生产的一款 32 位 arm7TDMI——S 微处理器,嵌入 256 KB 高速 Flash 存储器,它采用 3 级流水线技术,同时进行取指、译码和执行,而且能够并行处理指令,提高 CPU 的运行速度。由于它的尺寸非常小,功耗极低,抗干…

大牛教你如何培养设计电路的思路?

一个好的设计电路好比一个充满活力的人,一个设计不好的电路就好比亚健康的人。所以说我们设计电路需要赋予它的生命,需要让它强壮,这是我们设计电路的终极目标。那么如何培养设计电路的思路呢?1.一定要先把分立元器件学好,学透。比如:电阻、电容、二极管、稳压管、三极管、比较器、运放、MOSFET 等。分立元器件在模拟电路中是最基本也是最小的组成部分。这好比人的组织细胞,要想研究人就要先研究组织细胞。2.需要懂得利用这些分立器件的工作特性和条件来组成一个小的单元电路,学会让这个单元电路正常工作。这就好比各个…

机器人接触式物体探测技术电路设计

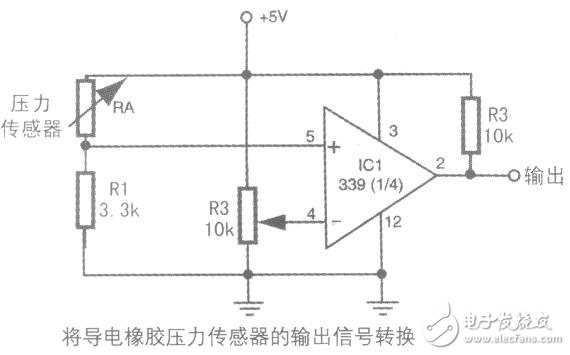
探测物体的一种稳妥的方法就是和物体进行物理的接触。接触可能是物体探测的最常见的形式,而且通常只用简单的开关就可以实现。在这里,我们将介绍一些接触方式,其中包括“软接触”技术,使用这项技术的机器人能通过细微的接触来进行探测。下图中给出使用导电橡胶片的比较合理的接口电路。导电橡胶片和一个 3.3k 电阻串联在地与电源正电压之间形成了分压器。当导电橡胶片受压时,传感器的输出端的电压就会变化。传感器的输出端就是压电片和电阻之间的一点,此信号连接到比较器 339 的反向输入端引脚上。当压电片的电压超过了比…

带 PC 机串口通讯的机器人控制系统电路设计

用 AVRmega8515 作一个带 PC 机串口通讯的最小单片机机器人控制系统,电路图见下图。使用时用 WINDOWS 自带的超级终端,把速率调整到 9600,8 个数据位.1 个停止位,无奇偶效验,无流量控制(握手协议 Xon/Xoff).接上串口线,按照屏幕提示输入数据就可以直观地控制 3 台舵机的旋转角度。以下介绍一款 24 路机器人专用控制器。其主要是供不熟悉单片机的读者来使用。该系统整体硬件基本和上述最小单片机控制系统一样,还增加了一片采用 I2C 总线通讯方式的 24C256 EE…

1 … 37 38 39 … 62