
本文采用 ARM7 作为主控芯片,设计了一种智能拆焊、回流焊台控制系统,可以通过键盘操作控制,通过液晶显示屏显示其所处的状态及实时温度曲线,能对多种集成芯片进行拆焊,适用于集成电路板的维修和加工。
硬件电路
硬件电路主要由变压器、整流二极管、滤波电容、集成稳压器等构成,为电路提供 5V、3.3V 和 1.8V 的稳定电压。
信号检测电路模块
信号检测电路主要由热电偶、运算放大器 TL072、DS18B20 及 ARM7 内部 AD 等组成,将温度转换成处理器可识别的数字信号。
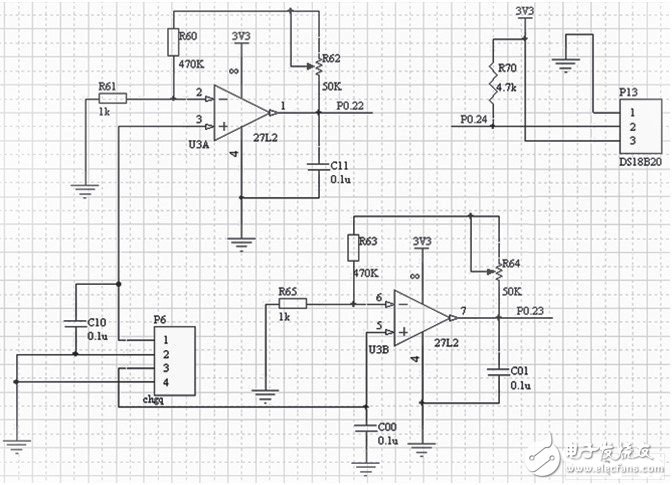
图 2 温度采集电路
本设计的温度采集电路如图 2 所示:在 P6 口的 1、3 引脚接热电偶传感器的正端,2、4 引脚接热电偶传感器的负端。热电偶采集到信号后,经 C00、C10(高频滤波电容)将高频杂波滤除,再经 TL072(低频小信号放大器)将信号放大,其中 R64 与 R63 之和与 R65 的比值即为 U3B 的放大倍数,同理,R60 与 R62 之和与 R61 的比值为 U3A 的放大倍数;放大后再经 C01 和 C11 将高频杂波滤除,最后该信号被送到 ARM7,经其内部 AD 转换器将模拟电压信号转换成处理器可识别的数字信号。当热电偶传感器探头部分的温度发生变化时,热电偶两端的电压也按一定比例对应变化,该电压信号经 TL072 放大后由 ARM 内部 AD 将模拟量转换成数字量,ARM 处理器得到数字量后便知道当前的温度。当然,要想精确测温仅有热电偶测温模块是不够的。
热电偶传感器有一个缺陷:它测得的温度是探头与冷端之间的温度差,也就是说,若仅用上述电路测温,则只有在冷端温度为零点的情况下测得的温度才最精确,冷端温度与零点的温差越大,测得的温度数据越不精确。而本设计中焊台加热的同时,热电偶冷端温度会变化,从而造成测温不准确。为解决上述问题,特别增加了 DS18B20 作为补偿,这在工业上称为补正系数修正法。
ARM 最小系统电路模块

图 3 ARM 最小系统及外部存储电路图
本设计采用 ARM7 作为主控芯片,主要因其性价比高、资源丰富、工作稳定可靠。它带有 32kB 的片内 Flash 程序存储器和 8kB 的片内静态 RAM;128 位宽度接口/加速器可实现高达 70MHz 的工作频率;10 位 A/D 转换器提供 8 路输入;2 个 32 位定时计数器和 2 个 16 位定时计数器;多达 32 个通用 I/O 口,可承受 5V 电压;多个串行接口,包括 2 个 UART、2 个 I²C 总线、SPI 和具有缓冲作用及数据长度可变功能的 SSP;多达 13 个边沿、电平触发的外部中断管脚;一个可编程的片内 PLL 可实现最大为 70MHz 的 CPU 操作频率。
在图 3 的 ARM 最小系统中,11.0592MHz 的晶振和两个 20pF 电容为系统提供稳定的工作频率,然后经 ARM 内部锁相环倍频,使其工作频率最大可达 70MHz。图中的 U1 为 CAT1025,它为系统提供稳定的复位电路,同时提供了 256 字节的可读写 E²PROM,使系统具有掉电不丢失的数据空间。
执行电路模块
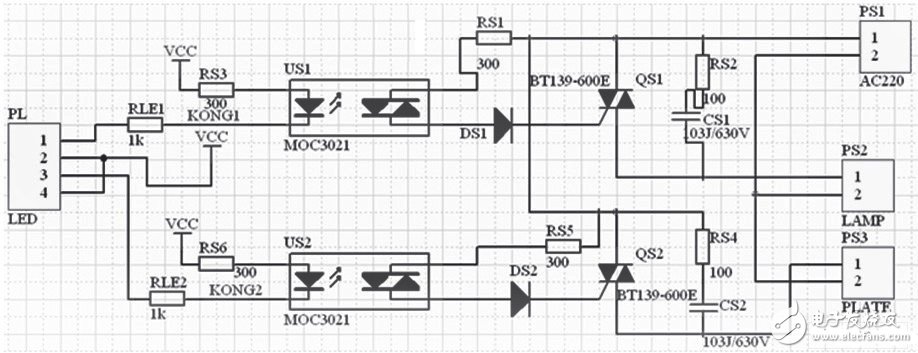
图 4 执行模块电路图
该设计的执行电路如图 4 所示:其中 PL 端口接控制指示灯,PS1 为 AC220 接口,PS2 为灯体接口,PS3 为电热盘接口,网络标号 KONG1 和 KONG2 接 ARM 的两个控制引脚。当 ARM 测到当前温度低于温度曲线上对应的温度(即当前需要加热到的温度)时,ARM 处理器便让对应的控制端口置零,此时对应的光电耦合器(US1 或 US2)的发射端工作,使接收端导通;这时电源电压经触发二极管(DS1 或 DS2)和 300Ω 电阻后到达双向晶闸管(QS1 或 QS2)的触发极,使其导通,这样电热盘或灯头便开始加热工作。类似地,当 ARM 的控制端给出高电平时,对应的可控硅截止,灯头或电热盘停止加热。